
Продукция

-
Ленточный шахтный конвейер
-

EBZ260 Интеллектуальный проходческий комбайн
-

EBZ160 Консольный проходческий комбайн
-

DT75, DTI, DTII (A) стационарный ленточный конвейер
-

Ленточный конвейер для системы промывки угля
-
Шагающий хвост самодвижущейся машины
-

Буровое долото
-

WCJ5E Взрывозащищенный дизельный безрельсовый шахтный самосвал
-

Шахтный бортовой грузовик
-

WCJ50Y Рамочный подземный погрузчик для перевозки крепи
-

WC55Y Рамочный подземный погрузчик для перевозки крепи
-

WCJ40E Подземный погрузчик для перевозки крепи
-

Круглый трубчатый ленточный конвейер
-

Кожаный ленточный конвейер
-

WC55E Подземный погрузчик для перевозки крепи
-

Скребковый перегружатель
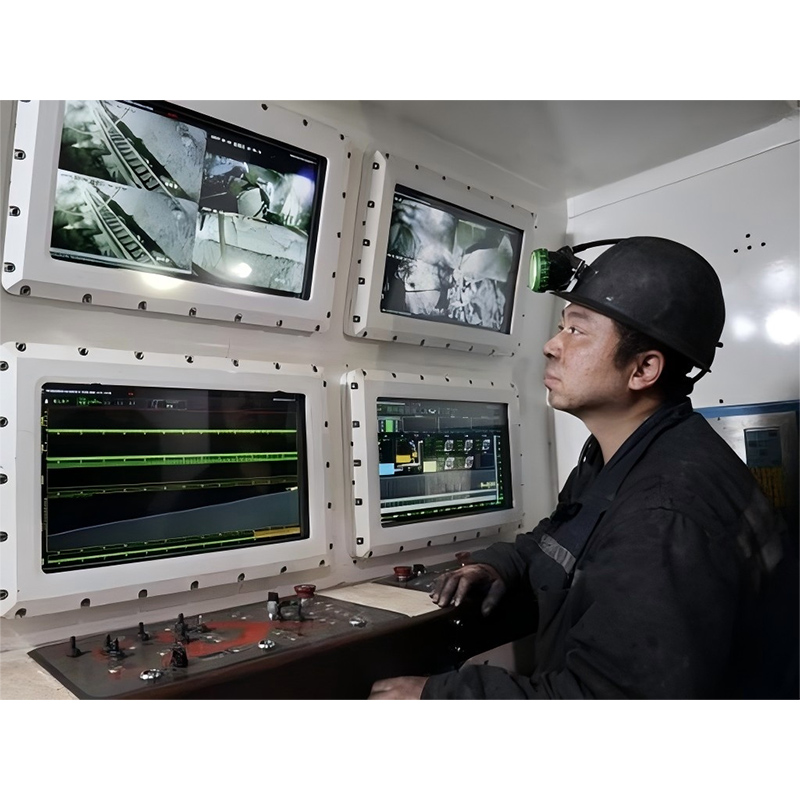
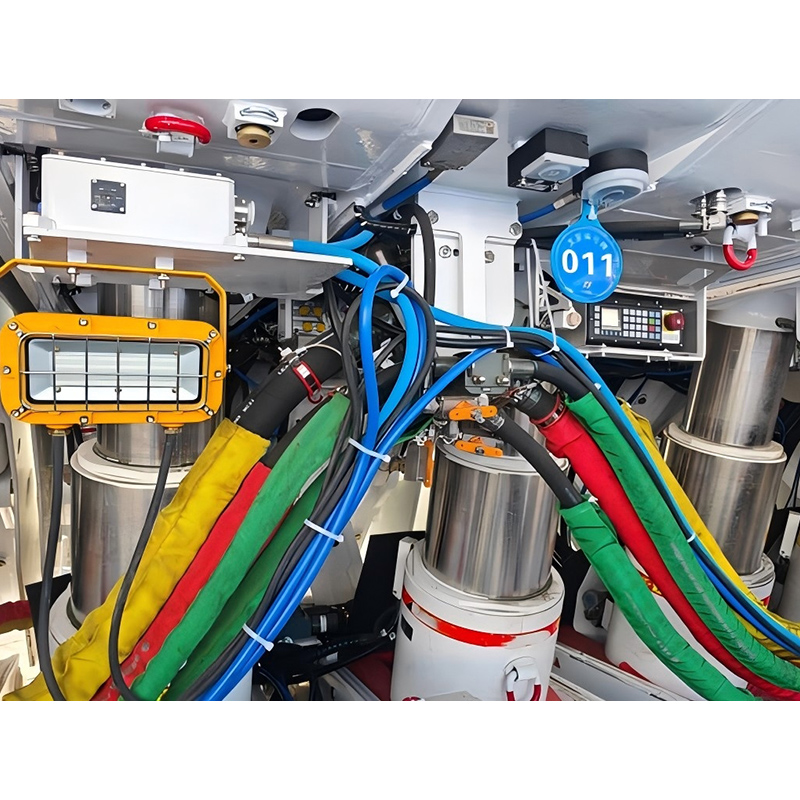
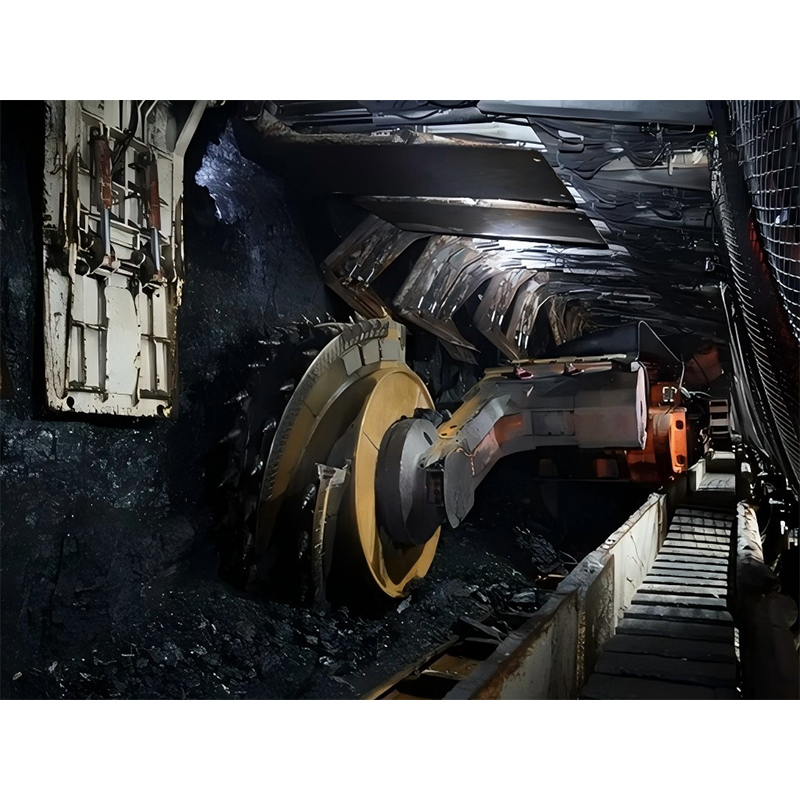
Интеллектуальная модернизация «трех основных видов оборудования» в условиях полностью механизированной подземной угледобычи
«Три основных вида оборудования»: очистной комбайн, механизированная крепь и забойный скребковый конвейер.
Суть модернизации: обновление и адаптация имеющегося оборудования вместо его полной замены на новое.
Описание
маркер
Обзор модернизации
В традиционных полностью механизированных очистных забоях управление такими механизмами, как очистной комбайн, механизированная крепь и скребковый конвейер, осуществляется персоналом, находящимся непосредственно в шахте. Такой подход требует привлечения большого числа работников, связан с тяжелым физическим трудом и недостаточной координацией действий, поскольку взаимодействие между машинами зависит от ручного вмешательства. Кроме того, устранение неисправностей оборудования зачастую происходит по факту их возникновения (аварийный ремонт), а потенциальные риски нередко остаются незамеченными до наступления критической ситуации, что создает серьезные сложности для обеспечения промышленной безопасности. Интеллектуальная модернизация предполагает сохранение базовых механических конструкций оборудования при одновременном внедрении датчиков, обновлении электронных систем управления, создании сети передачи данных, а также установке централизованных блоков управления и систем визуального контроля на базе искусственного интеллекта. В результате формируется трехуровневая система управления, включающая «сбор данных», «централизованное управление в забое» и «дистанционный мониторинг с поверхности». Это позволяет автоматизировать и скоординировать процессы добычи угля, крепления кровли и транспортировки горной массы. Управление очистным забоем переходит от ручного труда непосредственно в шахте к модели с минимальным присутствием персонала на месте и возможностью дистанционного визуального контроля. Данный подход соответствует стандартам создания «интеллектуальных шахт» и позволяет достичь ключевых целей: сокращения численности персонала, повышения эффективности производства и улучшения условий безопасности.
Предпосылки и цели модернизации
(1) Предпосылки
Существующие «три основных вида оборудования» обладают лишь базовыми, разрозненными функциональными возможностями. Данные между отдельными единицами техники не интегрированы, а эффективные механизмы мониторинга их технического состояния отсутствуют:
1. Для выполнения таких операций, как выемка угля, передвижка секций крепи, сдвижка конвейера и осмотр оборудования, в забое требуется присутствие большого количества людей, что подвергает работников высоким рискам.
2. Координация работы оборудования полностью зависит от опыта операторов-людей. Такие параметры, как скорость перемещения комбайна, шаг передвижки механизированной крепи и нагрузка на забойный конвейер, не поддаются автоматической синхронизации. Это зачастую приводит к таким проблемам, как скопление угля, взаимные помехи в работе крепи и конвейера, а также повышенный износ оборудования вследствие механических воздействий.
3. Отсутствие системы онлайн-мониторинга оборудования не позволяет заблаговременно выявлять неисправности двигателей, редукторов, цепей или гидравлических систем, что влечет за собой частые незапланированные простои.
4. Отсутствие единой платформы мониторинга для очистного забоя препятствует автоматическому сбору производственных данных и информации о работе оборудования, что затрудняет эффективное управление производством и анализ коренных причин отказов техники.
(2) Цели модернизации
1. Цели в области безопасности: значительное сокращение численности персонала, работающего непосредственно в очистном забое; минимизация присутствия людей в опасных зонах; внедрение механизмов автоматической блокировки/остановки оборудования при возникновении нештатных ситуаций; повышение уровня внутренней (конструктивной) безопасности очистного забоя.
2. Производственно-технологические цели: обеспечение скоординированной автоматизированной работы «трех основных машин» (очистного комбайна, механизированной крепи и забойного конвейера), включая реализацию функций автоматизированного (программного) управления комбайном, автоматической передвижки крепи и адаптивного регулирования скорости конвейера в зависимости от нагрузки.
3. Цели в области технического обслуживания: внедрение комплексного онлайн-мониторинга оборудования во всех режимах работы и интеллектуальных систем раннего предупреждения о неисправностях, что позволит перейти от модели обслуживания «по факту поломки» к предиктивному (прогнозному) техническому обслуживанию.
4. Цели в области управления и контроля: создание централизованной системы управления для подземных выработок, интегрированной с диспетчерской платформой на поверхности, что обеспечит возможность дистанционного визуального контроля и удаленного вмешательства в работу оборудования.
5. Цели в области работы с данными: автоматический сбор и хранение данных о производственных показателях в очистном забое, состоянии оборудования и аварийных сигналах; обеспечение возможности поиска по историческим данным, формирования статистической отчетности и визуализации с использованием технологий «цифровых двойников».
Предпосылки и цели модернизации
(1) Интеллектуальная модернизация механизированной крепи
В основе модернизации механизированной крепи лежит обновление электрогидравлической системы управления и внедрение технологий контроля пространственного положения секций, что позволяет обеспечить автоматизированную и синхронизированную передвижку крепи.
1. Модернизация электрогидравлической системы управления: дооснащение или переоборудование секций крепи (ранее управлявшихся вручную) путем установки блоков электрогидравлических клапанов, контроллеров секций и исполнительных механизмов. Это обеспечивает автоматизированное управление — как отдельными секциями крепи, так и их группами, — включая такие операции, как подъем, опускание, передвижка секций, сдвижка забойного конвейера, а также выдвижение и втягивание боковых щитков (ограждений).
2. Интеграция датчиков: установка на секциях крепи датчиков давления, наклона и перемещения для контроля давления в гидростойках, пространственного положения секций и состояния боковых щитков в режиме реального времени. Это позволяет отслеживать начальное распорное усилие, а также заблаговременно предупреждать о неисправностях крепи или аномальном горном давлении.
3. Визуальный контроль призабойного пространства: установка искробезопасных камер (рудничного исполнения) между секциями крепи для видеофиксации обстановки в очистном забое. С помощью технологий искусственного интеллекта система выявляет такие риски, как нахождение посторонних лиц в опасной зоне, неисправности боковых щитков или обрушение (отслоение) угля в забое.
4. Организация связи: интеграция контроллеров секций крепи в промышленную сеть очистного забоя. Это обеспечивает передачу данных (о положении, давлении и ориентации секций) в центральный пункт управления, а также прием команд для координации работы оборудования.
5. Обеспечение безопасности: внедрение систем предотвращения столкновений и блокировок при выходе параметров за допустимые пределы. При недостаточном давлении в гидростойках или отклонении секции от заданного положения система подает автоматический сигнал тревоги и останавливает работу, обеспечивая тем самым безопасную эксплуатацию крепи.
(2) Интеллектуальная модернизация очистных комбайнов
Интеллектуальная модернизация очистных комбайнов направлена на обеспечение точного позиционирования, реализацию функции «памяти резания» (автоматизированное управление процессом выемки угля на основе записанных ранее профилей) и мониторинг технического состояния оборудования. Это служит основой для скоординированной работы комплекса машин, включающего очистной комбайн, забойный конвейер и механизированную крепь.
1. Модернизация бортовых систем управления и позиционирования: оснащение комбайнов инерциальными навигационными системами и датчиками перемещения (энкодерами) для точного определения их местоположения вдоль очистного забоя. Бортовой контроллер дополнен функцией сохранения параметров резания, полученных в ходе «обучающих проходов», что позволяет реализовать режим «памяти резания»: высота расположения исполнительных органов (режущих блоков) и скорость подачи комбайна регулируются автоматически в соответствии с заданной траекторией. Поддерживаются различные режимы работы, например, поддержание фиксированной высоты выемки или ведение выемки по почве пласта (с оставлением или выемкой нижнего слоя угля).
2. Модули мониторинга технического состояния: Встроенные датчики вибрации, температуры и силы тока обеспечивают контроль в режиме реального времени за состоянием исполнительных двигателей (двигателей приводов резания), двигателей механизмов подачи и редукторов. Кроме того, датчики распознавания границы «уголь-порода» позволяют адаптивно регулировать скорость подачи комбайна в зависимости от изменения состава разрабатываемого пласта.
3. Бортовые системы видеонаблюдения и защиты: Оборудование оснащено искробезопасными камерами для наблюдения за зоной резания в режиме реального времени. Предусмотрена логика предотвращения столкновений, позволяющая автоматически избегать контакта с боковыми ограждениями механизированной крепи, что исключает повреждение оборудования.
4. Связь и взаимная блокировка: Очистной комбайн передает данные о своем местоположении, скорости и режиме работы в централизованную систему управления лавой. Эти данные служат управляющим сигналом для перемещения секций механизированной крепи, обеспечивая их согласованную работу с комбайном. Также система получает информацию о нагрузке от забойного скребкового конвейера, что позволяет динамически регулировать скорость резания, поддерживая баланс между объемами добычи угля и пропускной способностью транспортной системы.
Интеллектуальная модернизация забойного скребкового конвейера
Модернизация забойного скребкового конвейера направлена на контроль нагрузки, отслеживание состояния тяговой цепи и реализацию системы взаимных блокировок для обеспечения адаптивной транспортировки угля.
1. Мониторинг системы приводов: На приводных двигателях и редукторах (как в головной, так и в хвостовой частях конвейера) установлены датчики вибрации и температуры. Данные о силе тока и потребляемой мощности собираются в режиме реального времени для оценки общей нагрузки на оборудование.
2. Мониторинг состояния тяговой цепи: Устройства контроля натяжения и скорости движения цепи позволяют в режиме реального времени отслеживать ее натяжение, а также своевременно выявлять риски, такие как обрыв или проскальзывание цепи. При возникновении перегрузки или заклинивании цепи система инициирует автоматическую аварийную остановку.
3. Взаимная блокировка (интерлокинг): Система получает данные об объеме потока угля от очистного комбайна и автоматически регулирует мощность приводов конвейера. Предусмотрена взаимная блокировка с комбайном и механизированной крепью: в случае неисправности любого из элементов комплекса скребковый конвейер автоматически отключается, что предотвращает скопление угля.
4. Контроль прямолинейности линии забоя: Данная система помогает поддерживать прямолинейность става скребкового конвейера, работая в связке с механизмом передвижки секций крепи, что позволяет снизить сопротивление при перемещении оборудования.
Модернизация системы связи и централизованного управления
1. Промышленная сеть связи в забое: В очистном забое развертывается промышленная сеть Ethernet с использованием гибридной архитектуры (проводной и беспроводной). Это создает каналы передачи данных между очистным комбайном, электрогидравлической системой управления механизированной крепью, скребковым конвейером и камерами, обеспечивая стабильную передачу команд управления, видеопотоков и данных с датчиков.
2. Пункт централизованного управления в штреке: В штреке устанавливается взрывозащищенный пульт централизованного управления, оснащенный взрывозащищенными дисплеями и панелями управления. С этого поста операторы могут контролировать состояние забоя, изменять рабочие параметры и осуществлять дистанционное управление оборудованием. Система поддерживает три уровня управления: местный, централизованный и дистанционный.
3. Подсистема визуального контроля на базе ИИ: Вдоль очистного забоя размещаются искробезопасные камеры промышленного исполнения, подключенные к устройствам граничных вычислений (edge computing). Это позволяет обнаруживать присутствие персонала в запретных зонах, выявлять негабаритные куски угля или породы, а также фиксировать наличие посторонних предметов на оборудовании. Видеопотоки одновременно передаются на пункт управления в штреке и на диспетчерский пункт на поверхности.
4. Диспетчерский пункт на поверхности: Для полностью механизированного очистного забоя создается система мониторинга, включающая 3D-визуализацию в формате «цифрового двойника». Она в режиме реального времени отображает положение, ориентацию и рабочие параметры оборудования. Платформа поддерживает такие функции, как вывод аварийных оповещений, построение графиков исторических данных, ведение журнала событий, сбор производственной статистики и воспроизведение видеозаписей, что позволяет осуществлять удаленный контроль и управление с поверхности. Это позволяет операторам контролировать забой, корректировать рабочие параметры и выполнять дистанционное управление, поддерживая три уровня контроля: локальный, централизованный и удаленный.
5. Подсистема визуального контроля на базе ИИ: в забое размещается ряд искробезопасных камер промышленного (шахтного) исполнения, подключенных к периферийным вычислительным модулям. Система обеспечивает обнаружение персонала в запретных зонах, выявление негабаритных кусков угля или породы, а также фиксацию посторонних предметов на оборудовании; видеопотоки при этом передаются одновременно на пульт управления в штреке и на диспетчерскую платформу на поверхности.
6. Диспетчерская платформа на поверхности: внедряется система мониторинга для полностью механизированного очистного забоя, включающая 3D-цифровой двойник. Он обеспечивает точное отображение в режиме реального времени положения, ориентации и рабочих параметров оборудования. Платформа поддерживает такие функции, как вывод аварийных оповещений, анализ исторических трендов, регистрация событий, ведение производственной статистики и воспроизведение видеозаписей, что позволяет осуществлять удаленный контроль и вмешательство в работу оборудования с поверхности.
Принцип скоординированного управления комплексом из трех основных механизмов (основа системы)
Скоординированное управление комплексом, состоящим из очистного комбайна, механизированной крепи и скребкового конвейера, использует данные о местоположении комбайна в качестве основного пускового сигнала для формирования автоматизированного замкнутого рабочего цикла:
1. В процессе выемки угля комбайн передает данные о своем текущем местоположении и скорости движения.
2. Механизированная крепь, получая сигнал о положении комбайна, автоматически выполняет последовательность операций — опускание, передвижку, подъем и установку оградительных щитов — с заданными интервалами. Это обеспечивает автоматизированную синхронизированную поддержку кровли непосредственно вслед за процессом выемки угля.
3. Скребковый конвейер получает сигналы о нагрузке от комбайна и адаптивно регулирует режим своей работы в соответствии с объемом добываемого угля, что предотвращает перегрузки или нерациональный «холостой» ход.
4. Все три механизма связаны между собой: в случае неисправности любого из них, выхода за пределы допустимых рабочих параметров или срабатывания системы аварийной защиты, весь комплекс автоматически останавливается, что позволяет избежать вторичных аварийных ситуаций.
5. Система поддерживает различные предварительно настроенные шаблоны координации, адаптированные к конкретным горно-геологическим условиям (типам угольных пластов) и методам ведения горных работ. Система также предусматривает возможность дистанционного ручного управления, позволяя операторам корректировать параметры в зависимости от внезапных изменений геологических условий, что способствует обеспечению безопасности горных работ.
Основные функции после модернизации
1. Трехуровневая система управления: местное ручное управление, централизованное управление со штрека и дистанционное визуальное управление с поверхности.
2. Автоматизированная выемка угля по заданному алгоритму (на основе «обучающего прохода»): комбайн автоматически выполняет выемку угля по записанной траектории, при этом скорость подачи и высота резания регулируются адаптивно.
3. Автоматизированное передвижение крепи: секции крепи перемещаются, а забойный конвейер продвигается вперед автоматически в зависимости от местоположения комбайна; состояние крепи отслеживается в режиме реального времени.
4. Согласованная работа комплекса оборудования («три машины»: комбайн, крепь, конвейер): автоматическая синхронизация процессов выемки, крепления и транспортировки, а также системная блокировка оборудования в случае возникновения неисправностей.
5. Мониторинг оборудования в режиме реального времени и раннее предупреждение: контроль температуры и вибрации двигателей, редукторов и гидравлических систем с выдачей предупреждений о потенциальных опасностях.
6. Визуальное распознавание на базе ИИ: обнаружение присутствия персонала в опасных зонах, крупных кусков породы или обрушений угольного пласта с подачей соответствующих сигналов тревоги.
7. Визуализация на основе «цифрового двойника»: 3D-модель, в реальном времени отображающая перемещения оборудования в забое, что обеспечивает синхронизацию физической и виртуальной сред.
8. Хранение данных и формирование отчетов: регистрация эксплуатационных показателей, сигналов тревоги и производственной статистики для соблюдения нормативных требований и стандартов сертификации «умных» шахт.
Преимущества модернизации
1. Повышение безопасности
Значительное сокращение численности персонала, работающего в опасных зонах угольного забоя, снижает риск травматизма вследствие обрушения угля или аварий, связанных с эксплуатацией оборудования. Системы визуального распознавания на базе ИИ и многоканальный мониторинг позволяют заблаговременно выявлять опасности и инициировать автоматическую блокировку или остановку оборудования, что существенно снижает риск аварий и повышает уровень «встроенной безопасности».
2. Повышение производственной эффективности
Автоматизированная и согласованная работа комплекса оборудования («трех машин») исключает задержки и несогласованность действий, характерные для ручного управления, что обеспечивает более стабильное продвижение очистного забоя. Адаптивное регулирование скорости работы очистного комбайна и согласование нагрузки на забойный конвейер позволяют снизить ударные нагрузки, минимизировать износ оборудования и увеличить время его безотказной работы в очистном забое.
3. Преимущества в области эксплуатации и технического обслуживания (ТОиР)
Мониторинг оборудования в режиме реального времени позволяет перейти от реактивного подхода (аварийные ремонты) к предиктивному (профилактическое обслуживание). Это сокращает количество незапланированных простоев, снижает расход запасных частей, уменьшает объем работ по техническому обслуживанию в подземных условиях и продлевает срок службы оборудования.
4. Преимущества для управления
Данные о производственных процессах и состоянии оборудования в забое собираются и передаются в автоматическом режиме, что обеспечивает возможность контроля и прослеживаемости производственных операций. Это создает цифровую основу для планирования производства, проведения геологического анализа, а также эксплуатации и технического обслуживания оборудования, способствуя тем самым развитию «умных» шахт.
связаться с нами
Сопутствующие популярные продукты
WCJ5E Взрывозащищенный дизельный безрельсовый шахтный самосвал
Безрельсовое транспортное средство на резиновых шинах WCJ5E с взрывозащищенным дизельным двигател...

Аксессуары для кожаных ленточных конвейеров · Буферный желоб
Используется для поддержки конвейерной ленты в загрузочной части ленточного конвейера, может заме...

Якорная проходческий комбайн
Интегрированная проходческая и анкерная машина является эффективным и надежным горным оборудовани...
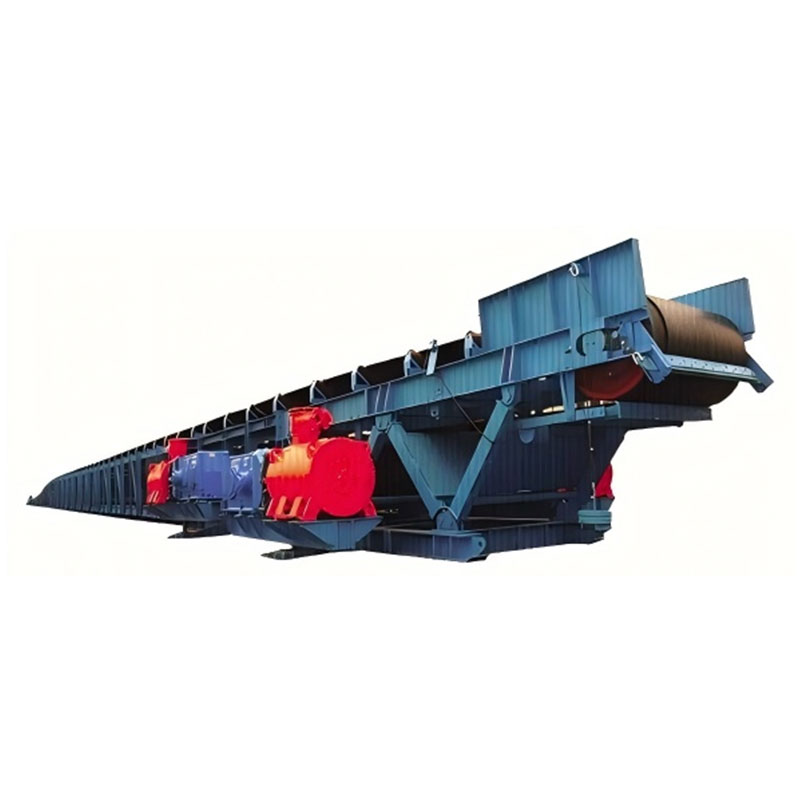
Конвейер с выдвижной лентой серии B650~1800
Шахтный желобный втягивающийся ленточный конвейер - это ленточный конвейер, используемый для подз...
Кожаный ленточный конвейер
Шахтный ленточный конвейер (ленточный конвейер). Этот тип ленточного конвейера играет важную роль...
Ленточный шахтный конвейер
Ленточные конвейеры, производимые нашей компанией, подходят для DTII, DTII (A), DTC, DX фиксирова...
WCJ50Y Рамочный подземный погрузчик для перевозки крепи
Он в основном используется для транспортировки гидравлических опор весом менее 50 тонн на большие...
WCJ40E Подземный погрузчик для перевозки крепи
Его можно использовать для транспортировки крепей весом менее 40 тонн для полностью механизирован...
Ленточный конвейер для системы промывки угля
Ленточные конвейеры в системе промывки угля подразделяются на ленточные конвейеры для сортировки ...
Круглый трубчатый ленточный конвейер
Круглый трубчатый ленточный конвейер — это новый тип ленточного конвейера, который представляет с...

EBZ132 Консольный проходческий комбайн
Консольный проходческий комбайн EBZ132 — это эффективный проходческий комбайн, предназначенный дл...

EBZ200 Консольный проходческий комбайн
Проходческий комбайн консольного типа EBZ200 является мощным помощником при разработке шахт и под...

WC20R 20-местный пассажирский грузовик с плоской головкой
20-местный бронетранспортер WC20R с плоским верхом — эффективное и безопасное средство передвижен...
Буровое долото
Цепное колесо, является ключевым компонентом в оборудовании горной техники. Оно изготовлено из вы...

Стационарный ленточный шахтный конвейер с большим углом наклона
В качестве специального инструмента для подземной горизонтальной транспортировки или наклонного п...

Лавный скребковый конвейер
Скрепер - это эффективное оборудование, предназначенное для добычи и транспортировки угля. Он изг...
-


-


-


WeChat